近日,西北工业大学航空学院宋笔锋教授团队在仿鸟扑翼飞行器研究方面取得新进展,提出将尾翼面积调节与扑动翼安装角控制相结合的翼尾协同方案,研制了微型扑翼机器人NPU-Sparrow,实现了巡航效率与机动能力的兼顾。相关成果以“Wing-tail coordination balances efficient cruising and maneuvering flight in an avian-inspired flapping robot”为题,发表于《自然·通讯》(Nature Communications)。该论文第一作者为西北工业大学航空学院博士生曹嘉宁,通讯作者为航空学院博士后陈昂。
如何让飞行器既飞得省力,又能灵活机动,是仿生飞行研究的重要问题。鸟类在高速巡航时收拢尾羽以减小阻力,在低速飞行和机动过程中展开尾羽,配合机翼运动调节气动力与姿态。然而,对于重量和作动能力受限的微型扑翼机器人,直接复制鸟类复杂的翼尾运动会增加机构重量和控制难度,可能影响柔性机翼依靠被动变形产生升力与推力的能力,因此如何用简洁的机构实现翼尾协同的关键气动功能,是将生物启发转化为工程设计需要解决的难题。
针对这一问题,研究团队将尾翼面积与机翼安装角作为核心调节变量,设计了起飞重量90克、翼展45厘米的NPU-Sparrow。其仿生尾翼由五片羽片组成,单个舵机通过连杆机构驱动尾翼展开与收拢;左右机翼分别由独立舵机调节安装角,对称调节可辅助改变升力与俯仰力矩,差动调节则产生滚转力矩。通过三个控制自由度,样机实现了尾翼展缩与机翼姿态的协同调节,并保留了柔性扑动翼的被动变形能力。
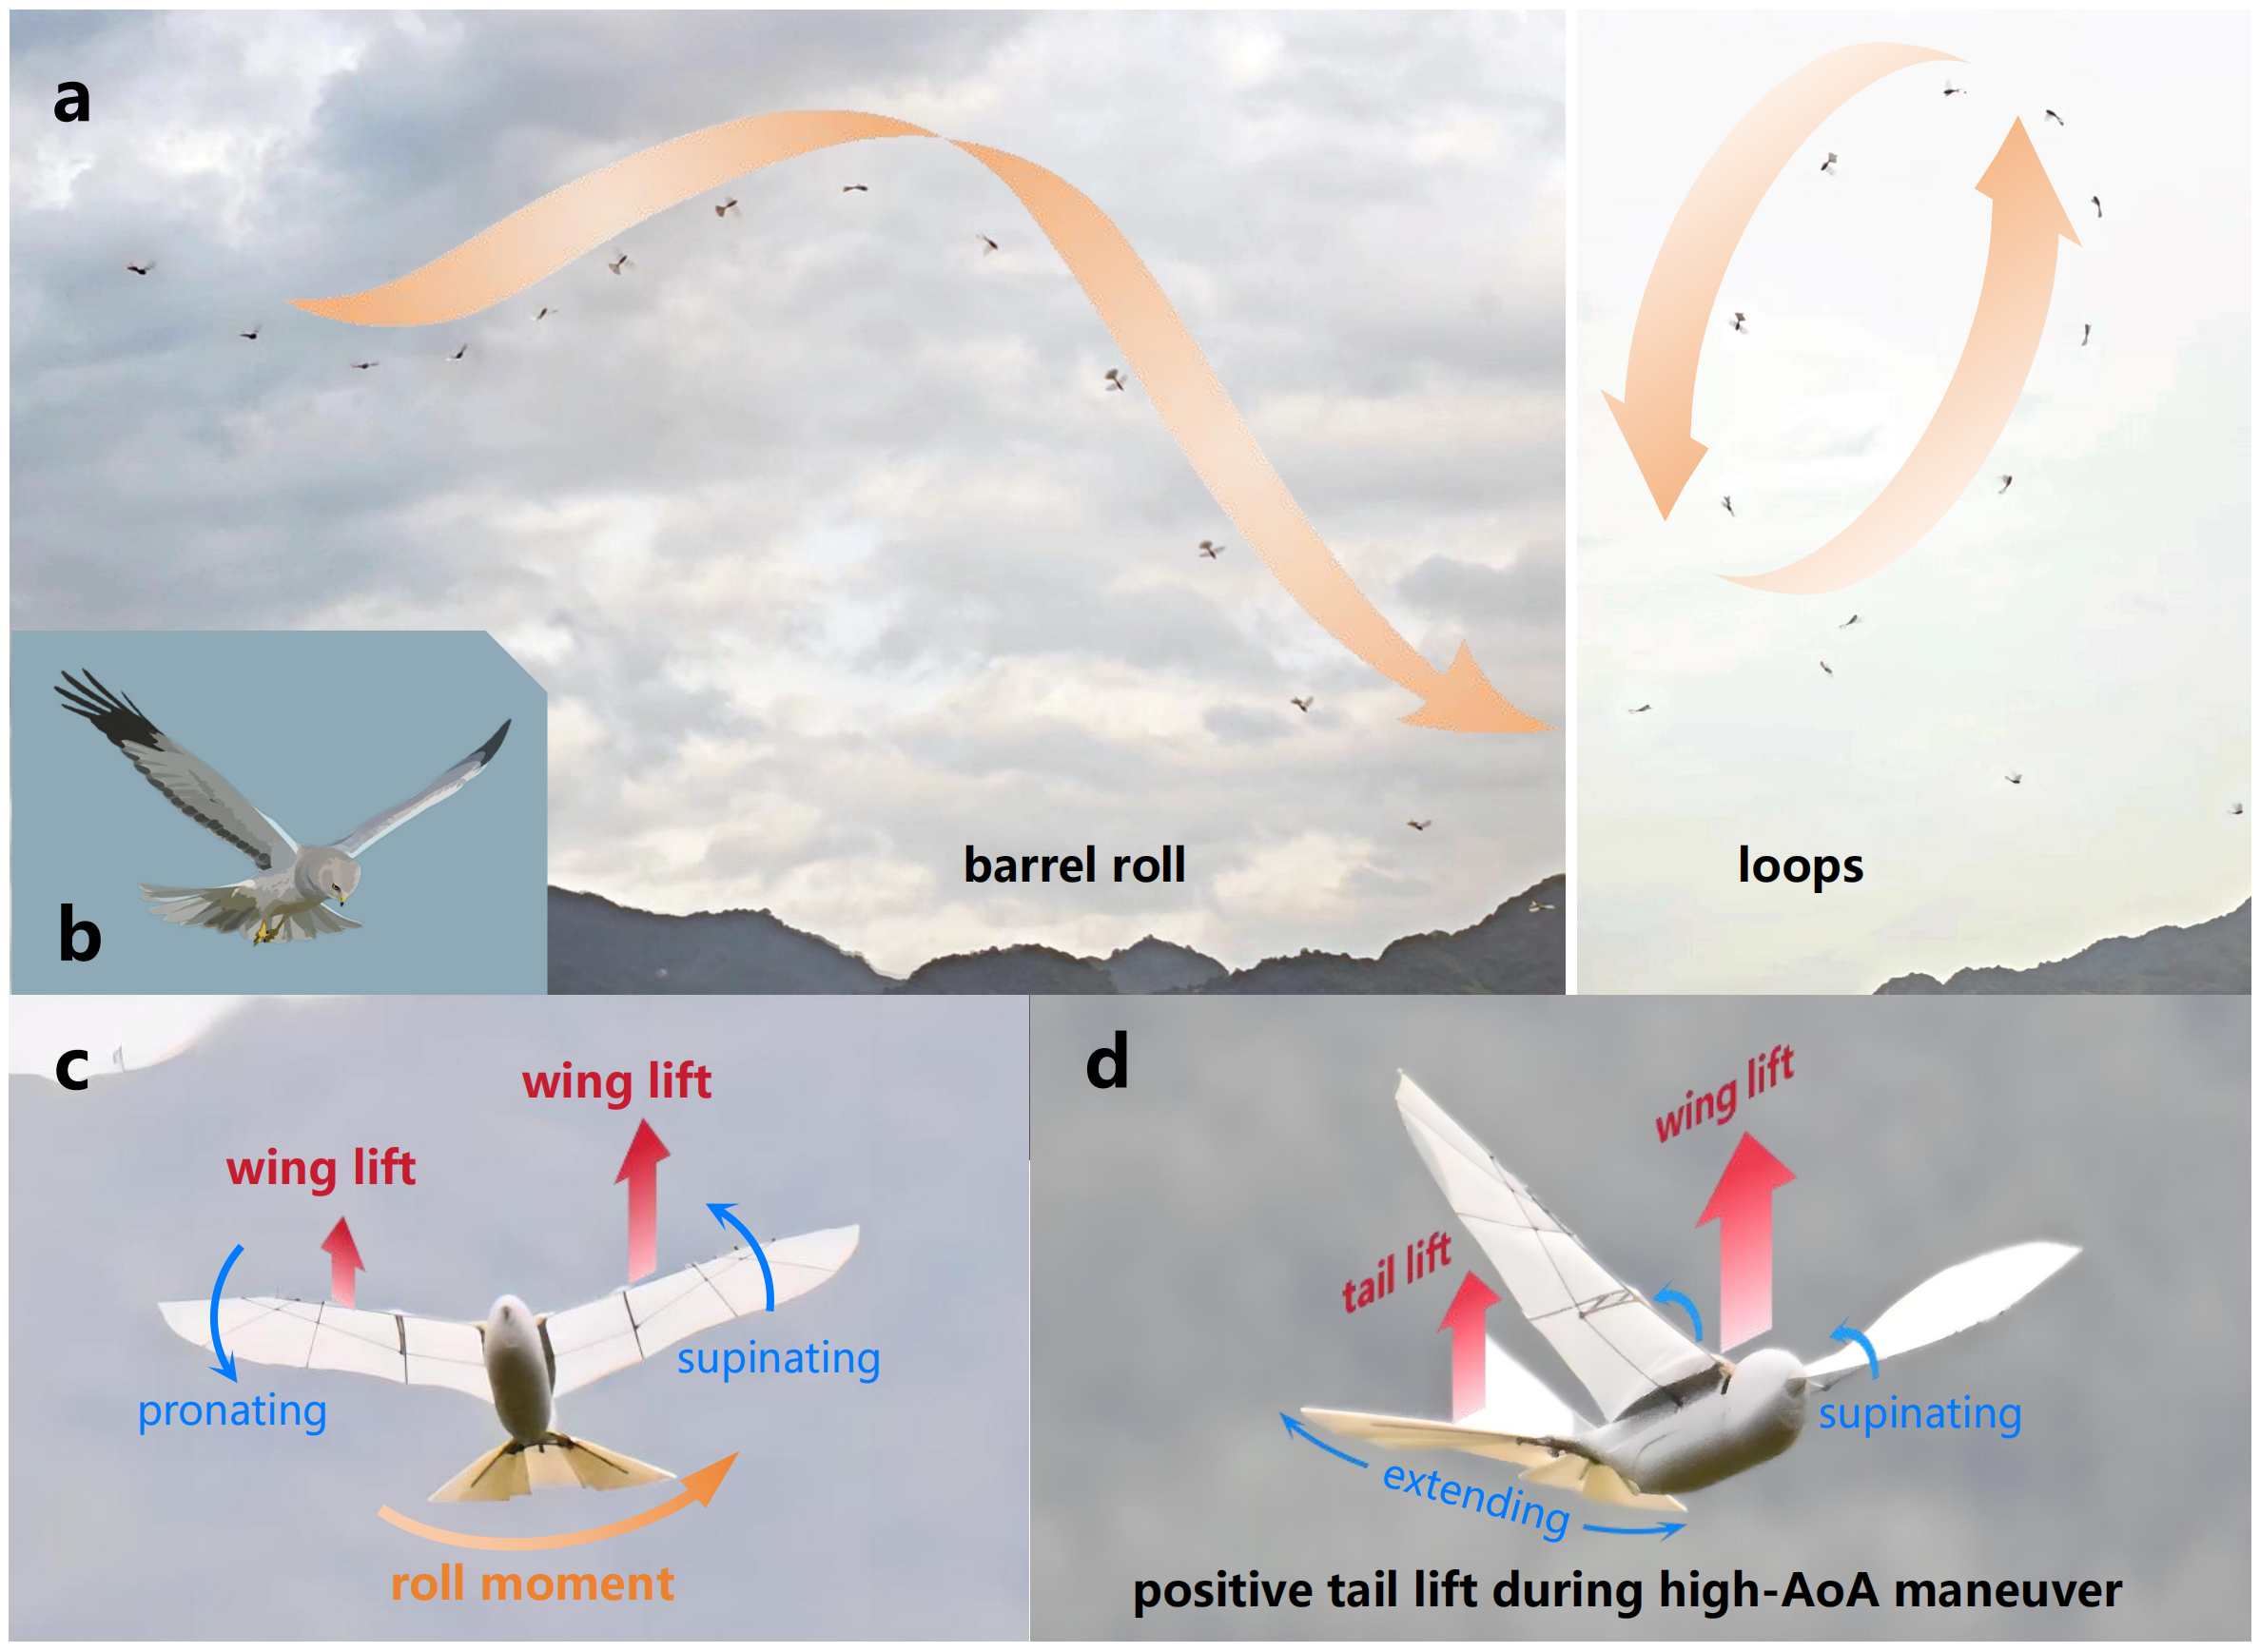
NPU-Sparrow 的机动飞行与仿鸟翼尾协同方式
研究团队结合风洞测量与气动建模,建立了面向该样机的巡航效率与机动能力权衡设计方法,为尾翼安装角及翼尾协同方式的选择提供依据。研究发现,巡航时产生向下气动力的尾翼,并非在所有飞行状态下都承担相同作用。在小迎角巡航时,尾翼提供配平所需的抬头力矩,所选布局具有纵向静稳定性;在本研究风洞测试条件下,当整机迎角超过约13°时,展开的尾翼转而产生向上的升力,与扑动翼共同承担载荷。配合机翼安装角调节,同一尾翼能够由巡航时的稳定面转变为大迎角机动时的辅助升力面,为兼顾稳定性与机动能力提供了气动依据。
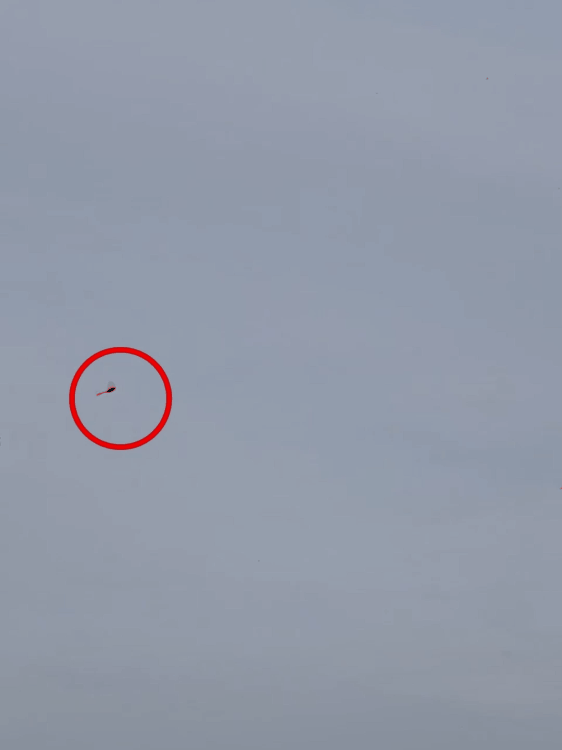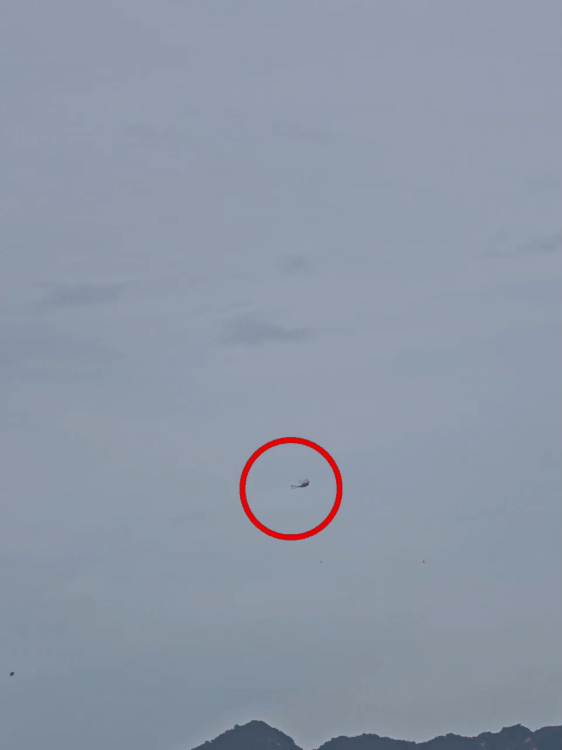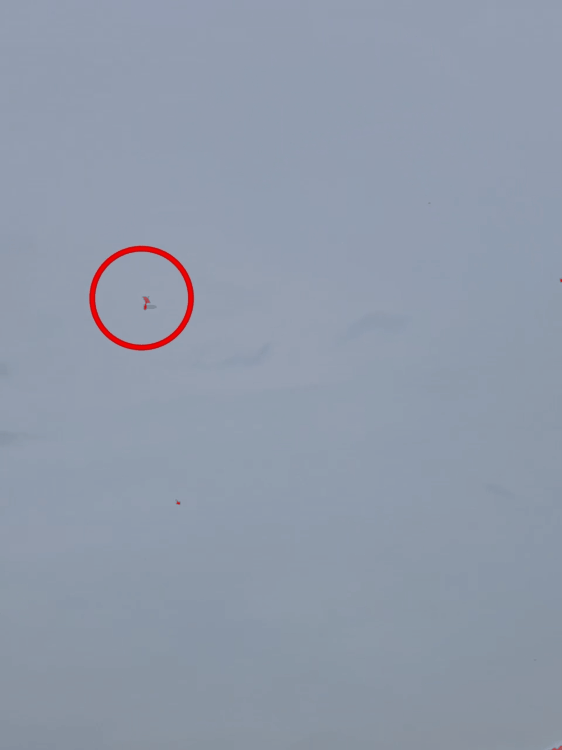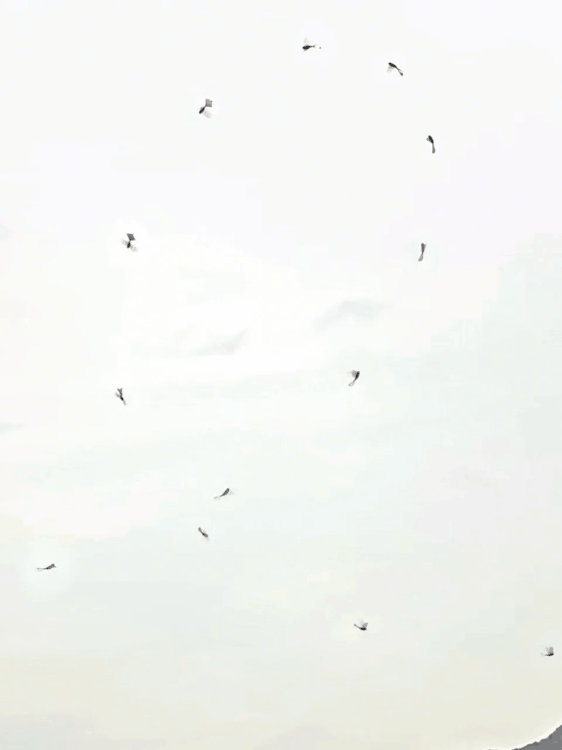
室外飞行试验进一步验证了翼尾协同方案的效果。与尾翼固定在中等面积状态的基准构型相比,主动展缩尾翼使样机的平飞速度范围拓展至4.5-13.2米/秒,速度包线宽度增加22.5%;在高于7米/秒的已测试飞行速度下,功率需求低于基准构型。样机的稳态转弯半径减小20.4%,并能完成筋斗和桶滚等机动动作,桶滚过程中经滤波的峰值滚转角速度达到375度/秒。上述结果表明,尾翼展缩与机翼安装角调节能够以较少的作动自由度改善扑翼机器人的巡航与机动性能。
该研究将鸟类翼尾协同的关键气动功能转化为可建模、可评估的工程变量,并通过风洞与飞行试验验证了设计效果,为微型扑翼机器人在有限重量和作动条件下兼顾飞行效率、稳定性与机动能力提供了设计参考。
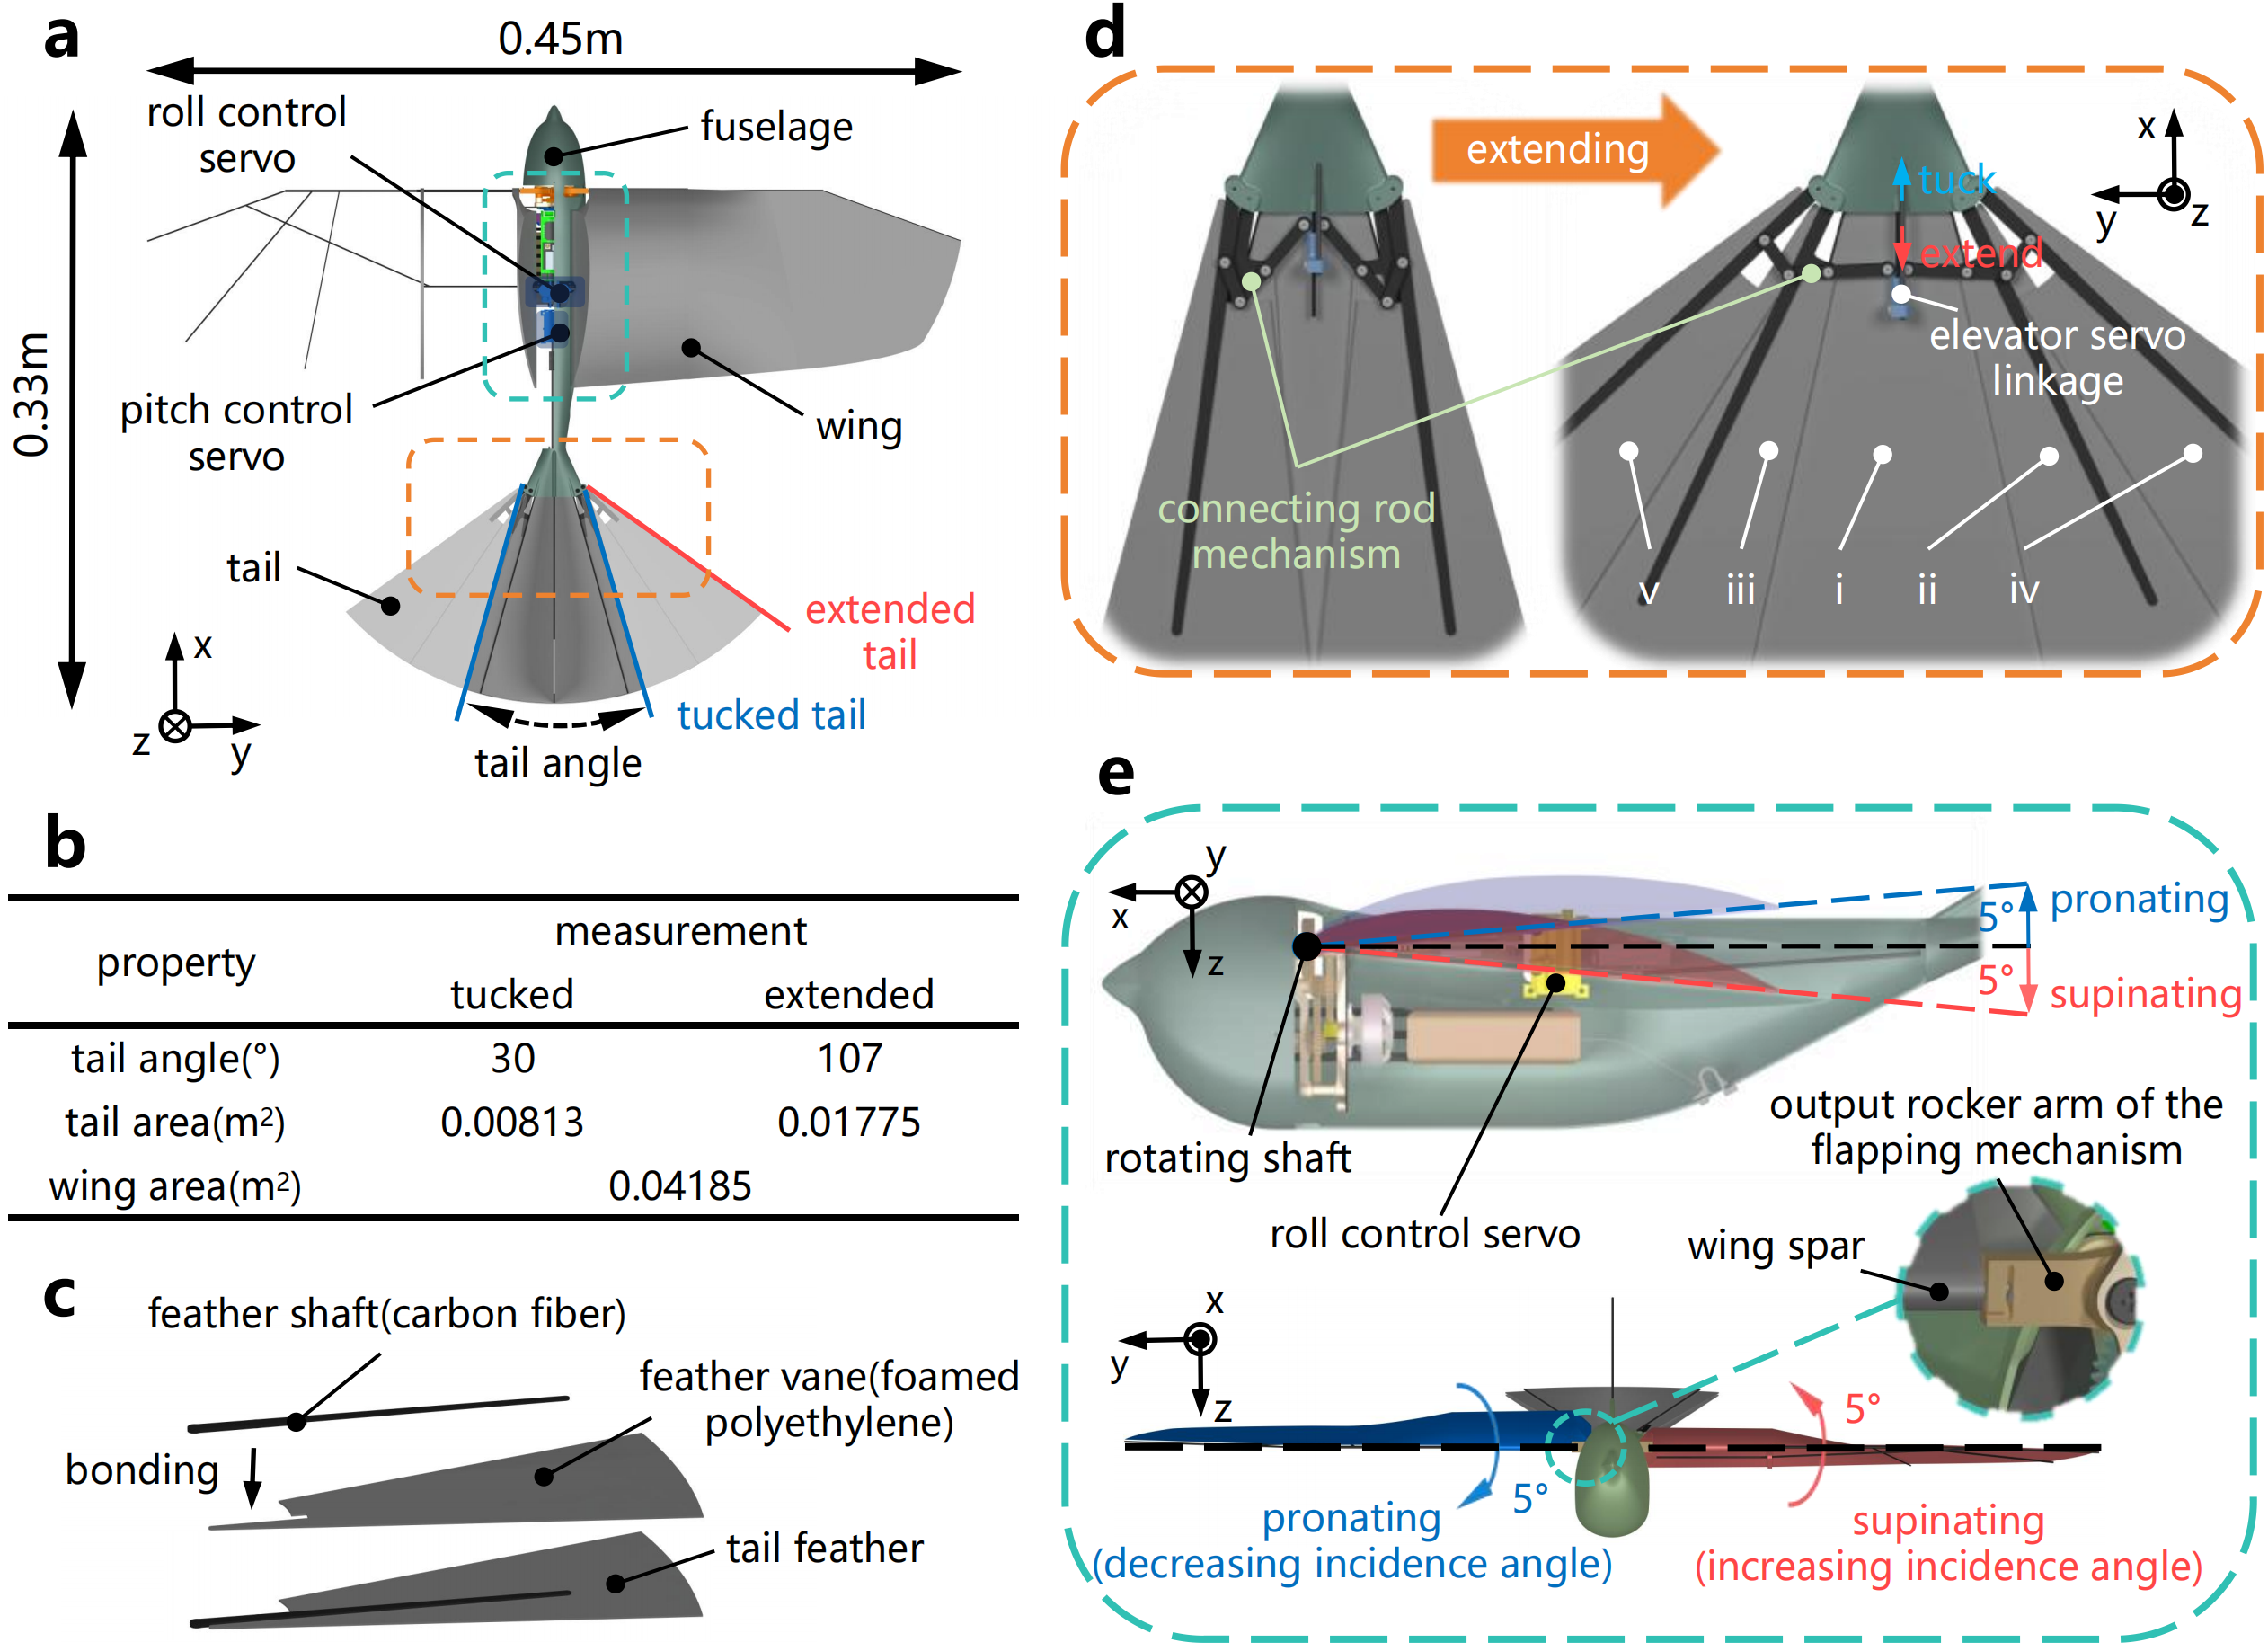
NPU-Sparrow 总体布局及尾翼展缩、机翼安装角调节机构
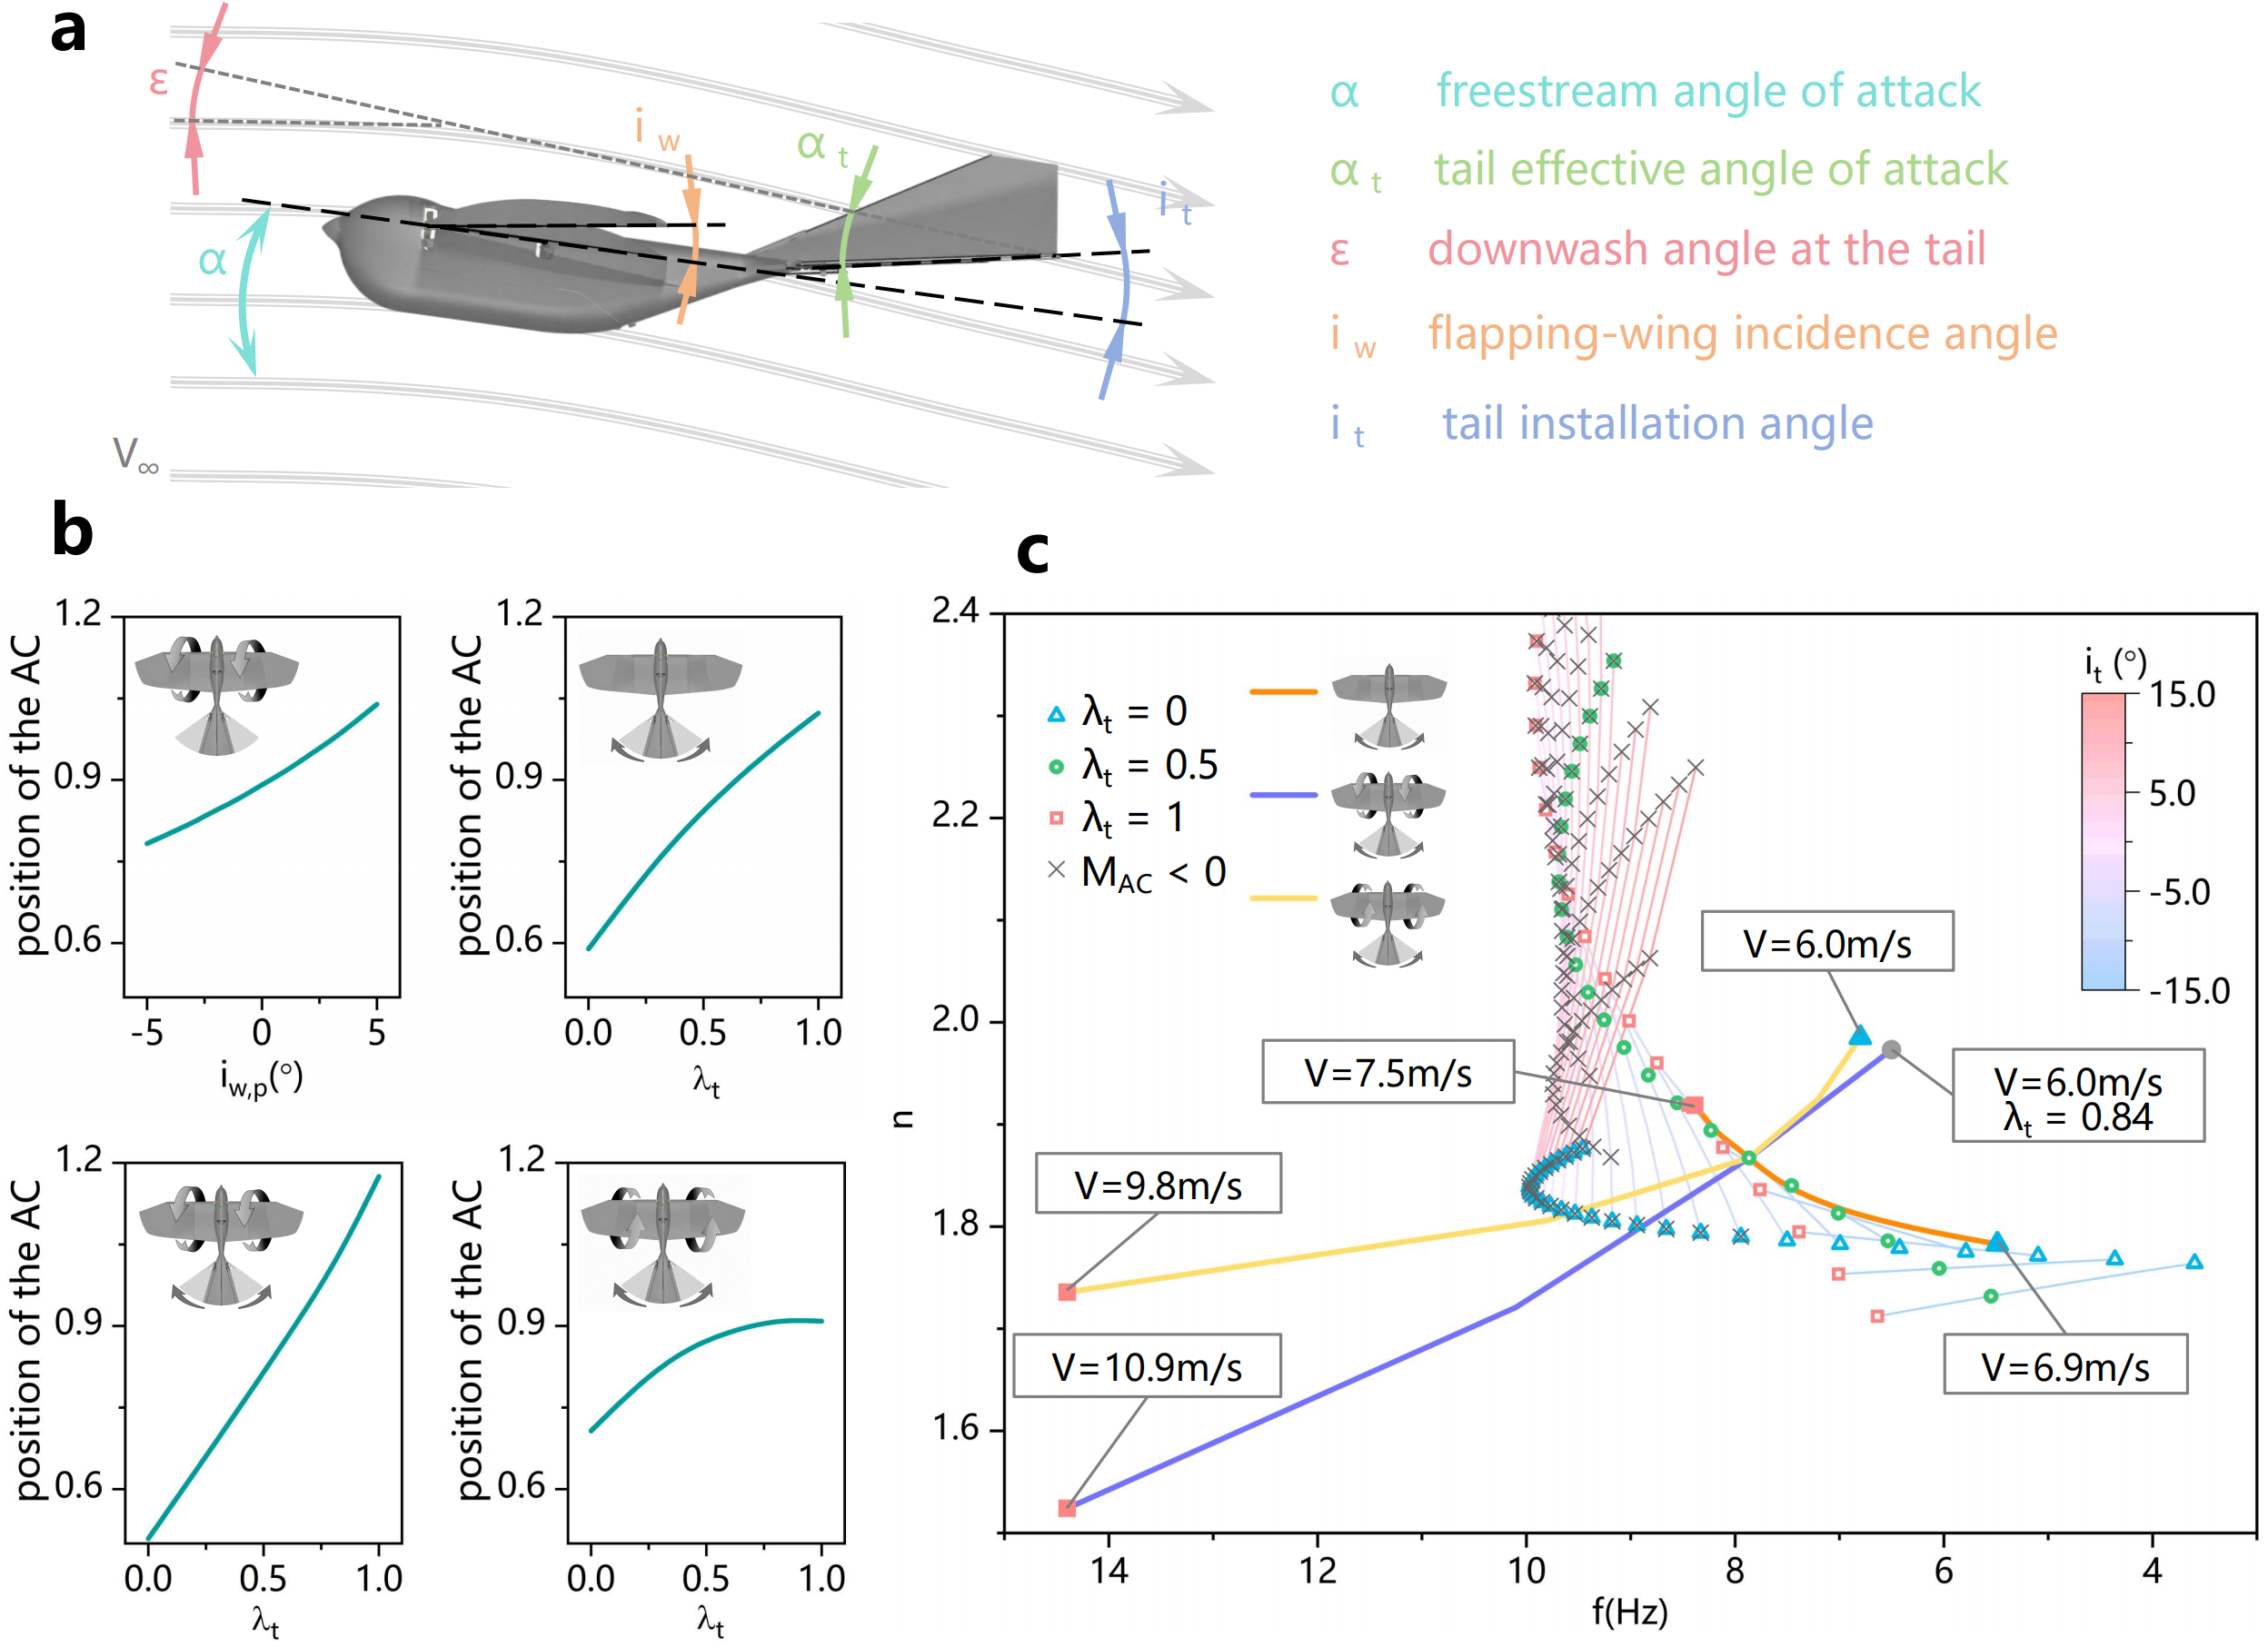
模型引导的巡航与机动权衡设计
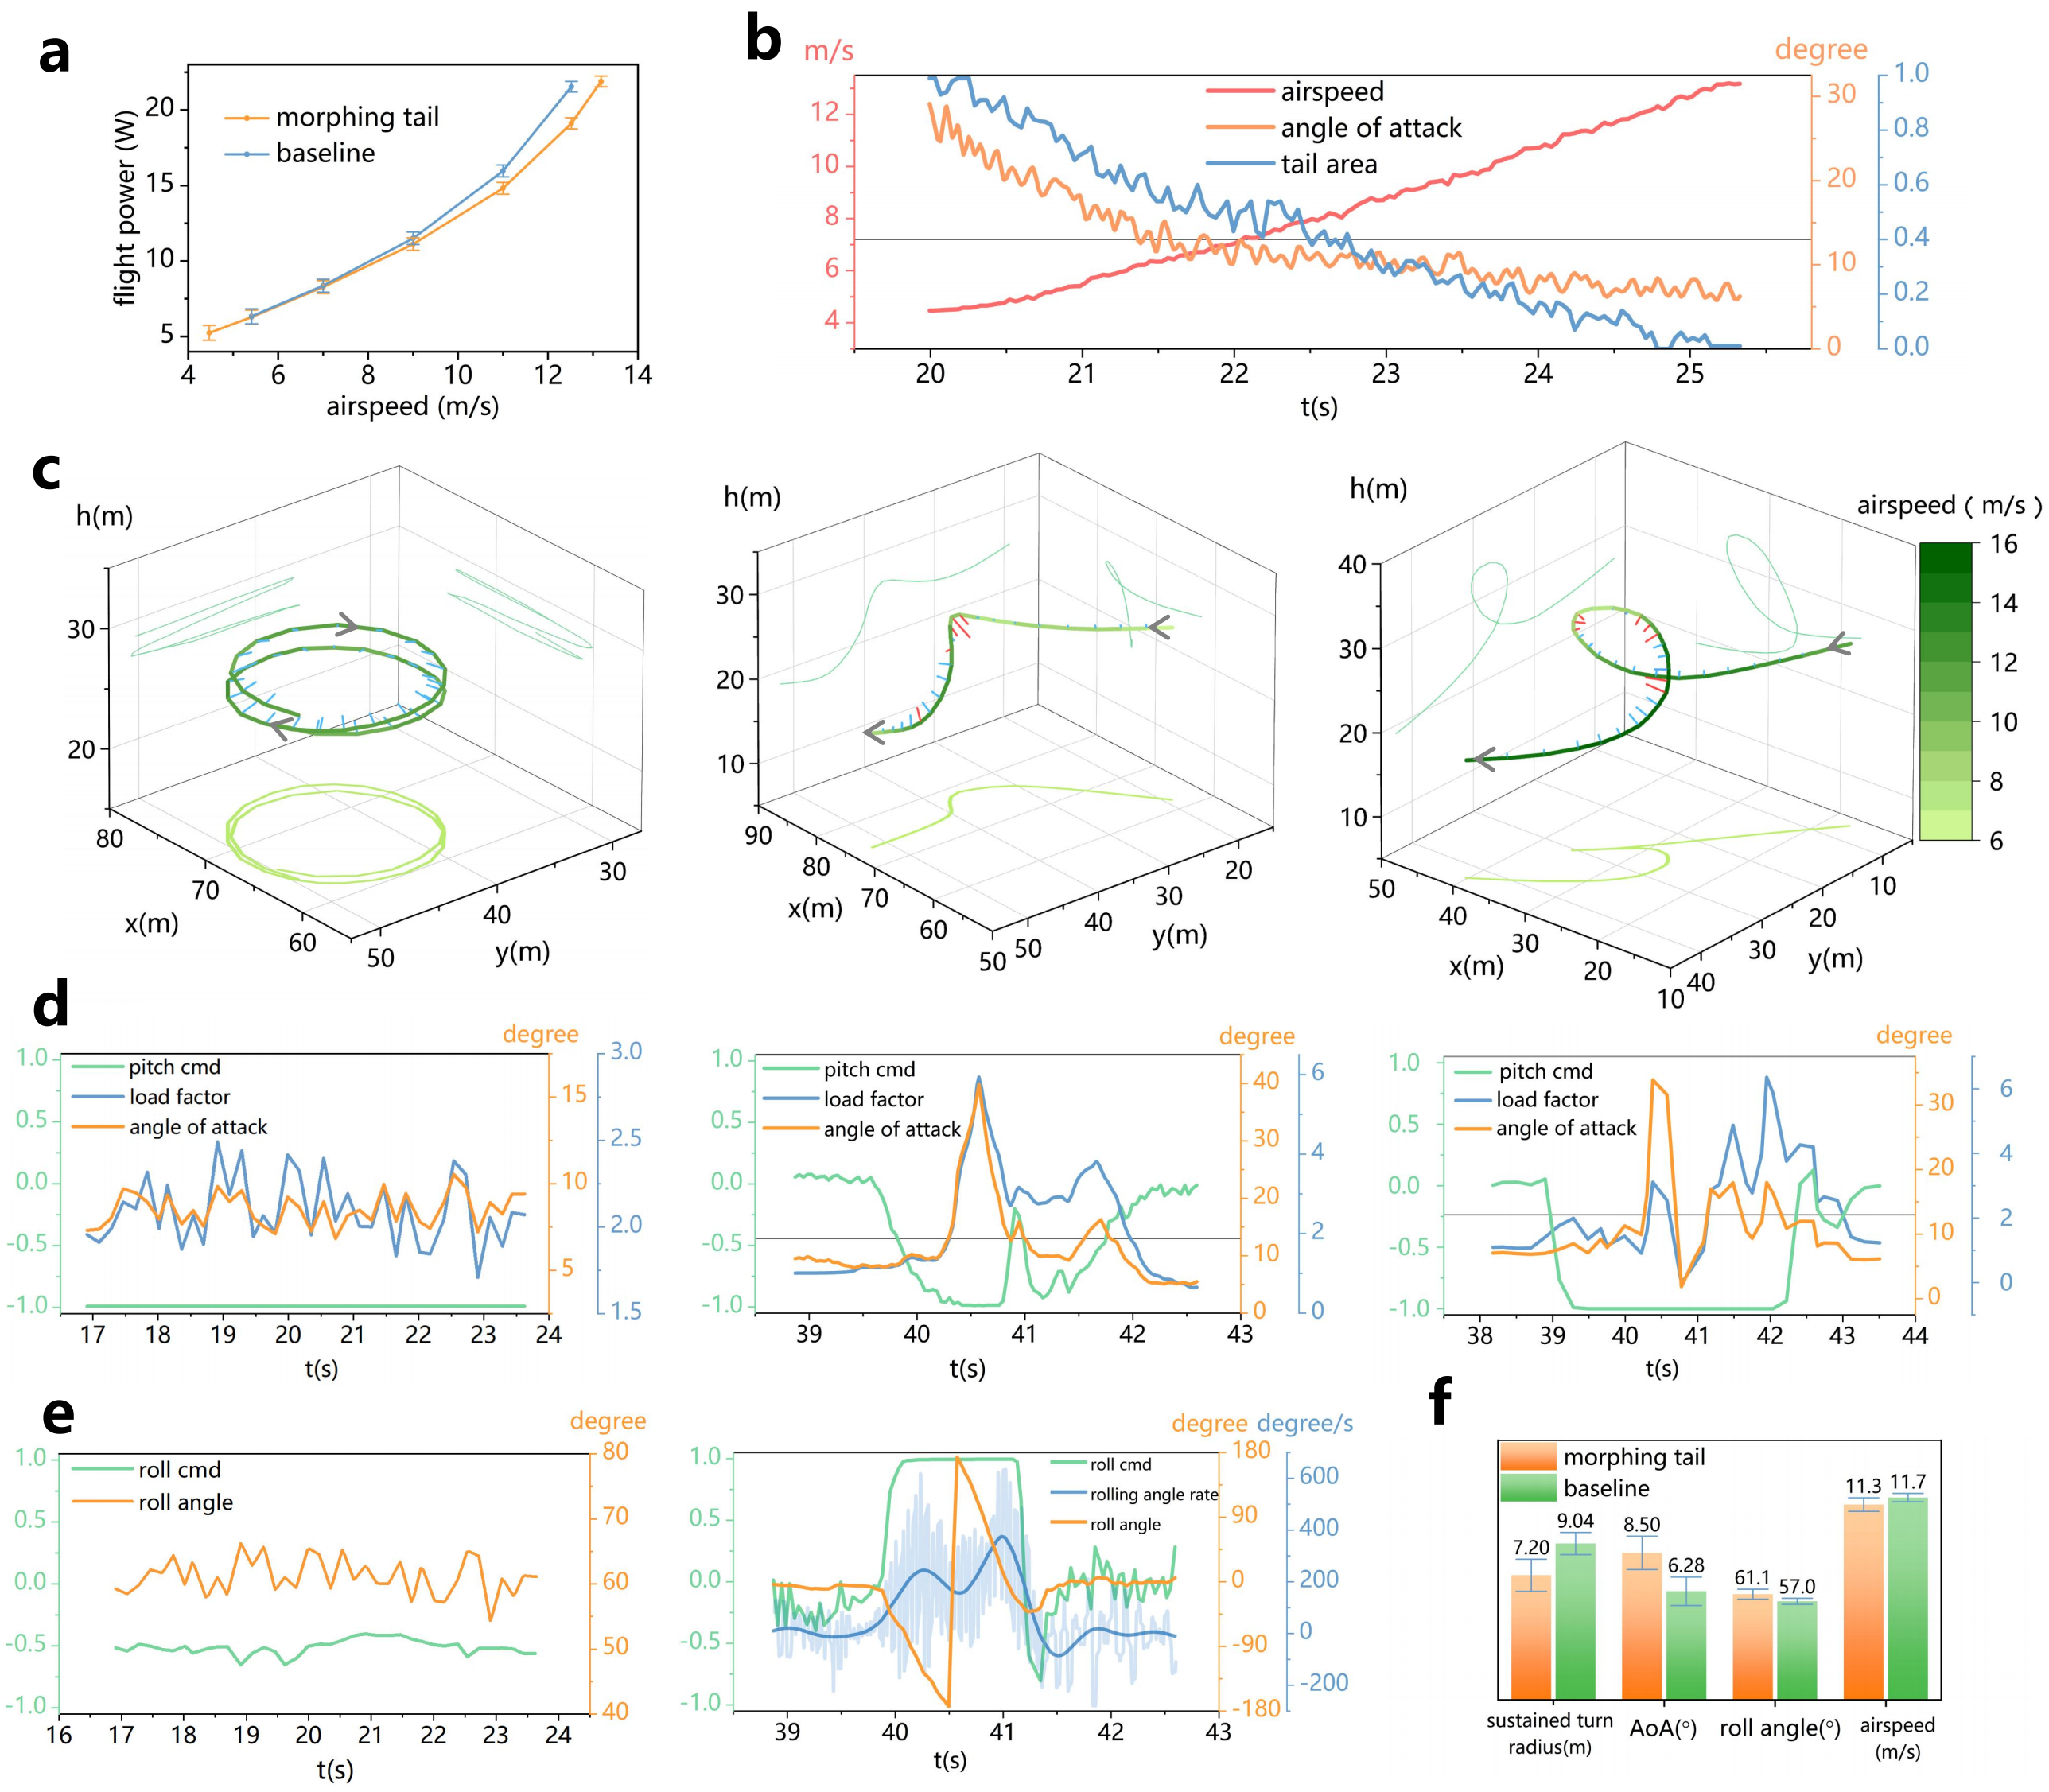
平飞功率与速度范围、机动轨迹及姿态控制的室外飞行结果
论文链接:https://doi.org/10.1038/s41467-026-78005-x
(文字/图片:曹嘉宁,审核:赵超)